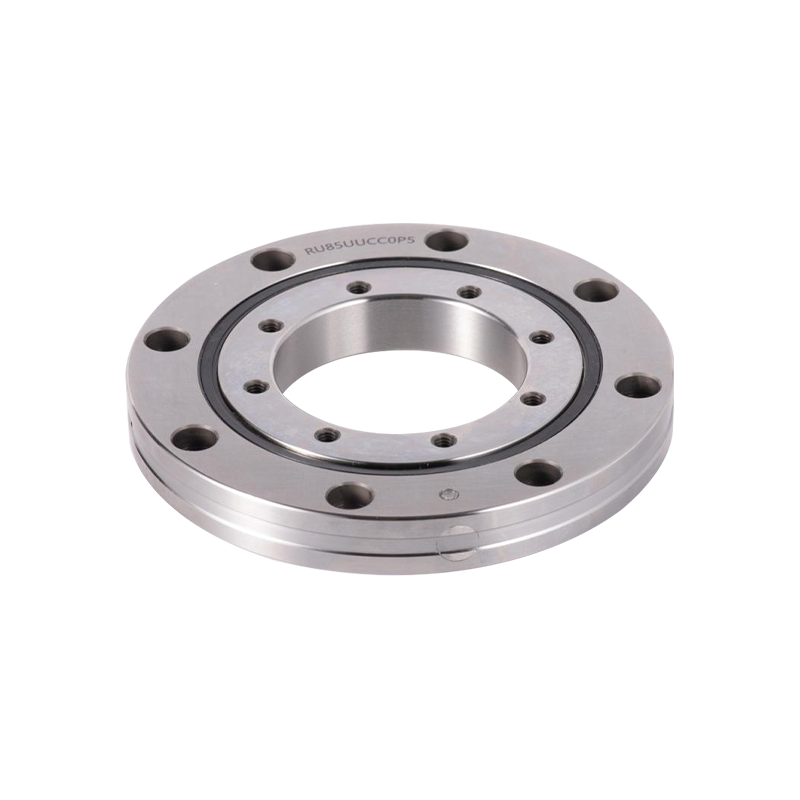
Ang mga robot joint ay gumagana sa ilalim ng isang natatanging kumbinasyon ng mga hadlang. Dapat silang magaan, ngunit sapat na matibay upang labanan ang pagpapalihis sa ilalim ng pagkarga. Dapat silang umikot nang may katumpakan sa antas ng micron, ngunit nakaligtas sa libu-libong cycle bawat araw. At dapat nilang hawakan ang radial, axial, at moment load nang sabay-sabay, madalas sa loob ng footprint na hindi hihigit sa ilang sentimetro. Ito ay kung saan RB2508 na tindig pumapasok sa larawan.
Bilang isang thin-section crossed roller bearing na may sukat na 25 mm bore, 41 mm outer diameter, at 8 mm lang ang lapad, ang RB2508 ay inengineered para sa eksaktong ganitong uri ng high-density, high-stakes application. Ito ay hindi lamang isang bahagi; ito ay isang desisyon sa disenyo na nakakaapekto sa repeatability ng robot, thermal behavior, at agwat ng pagpapanatili. Sinusuri ng artikulong ito ang teknikal na pangangatwiran sa likod ng RB2508, ang mga bentahe sa istruktura, pamantayan sa pagpili, at kung paano ito susuriin para sa pagsasama ng braso ng robot.
Sa robot joints, ang tindig ay hindi isang passive na bahagi. Tinutukoy nito ang stiffness chain at direktang nakakaimpluwensya sa ganap na katumpakan ng pagpoposisyon.
Ang mga tradisyunal na robot joints ay kadalasang umaasa sa kumbinasyon ng deep groove ball bearings, angular contact pairs, o tapered roller bearings. Ang bawat isa sa mga ito ay mahusay na humahawak sa isang limitadong direksyon ng pagkarga, ngunit nangangailangan sila ng maingat na pagsasaayos ng preload at kumonsumo ng mas maraming axial space. Ang RB2508 ay tumatagal ng ibang landas.
Sa isang crossed roller bearing, ang mga cylindrical roller ay nakaayos sa 90-degree na pagitan sa loob ng V-shaped groove. Ang oryentasyong ito ay nagbibigay-daan sa isang solong bearing na sumipsip ng mga radial load, axial load sa parehong direksyon, at tilting moment load nang sabay-sabay. Para sa isang robot joint, ito ay isinasalin sa isang mas simpleng disenyo ng pabahay, mas kaunting mga bahagi, at isang mas maikling axial stack.
Gumagamit ang RB2508 ng split outer ring at one-piece inner ring. Ang pagsasaayos na ito ay partikular na angkop kapag ang katumpakan ng pag-ikot ng inner ring ay kritikal, na karaniwan sa mga robot joints kung saan ang inner ring ay kumokonekta sa output flange o harmonic drive. Ang split outer ring ay nagbibigay-daan para sa preload adjustment sa panahon ng assembly, habang ang integral na inner ring ay nagpapanatili ng pagiging bilog at tigas.
Sa isang 25 mm bore at 8 mm na lapad, ang RB2508 ay inuri bilang isang manipis na seksyon na tindig. Ang manipis na seksyon na mga bearings ay madaling kapitan ng pagpapapangit kung mahawakan o mai-install nang hindi tama, ngunit kapag maayos na suportado, nag-aalok ang mga ito ng isang mahusay na stiffness-to-weight ratio. Binabayaran ng crossed roller layout ang pinababang kapal ng pader sa pamamagitan ng pamamahagi ng load sa mas malaking bilang ng mga rolling elements.
Bago isama ang RB2508 sa isang robot joint, dapat suriin ng mga inhinyero ang mga pangunahing sukat nito at mga rating ng pagkarga. Ang talahanayan sa ibaba ay nagbubuod ng mga mahahalagang parameter.
| Parameter | Halaga |
|---|---|
| diameter ng bore (d) | 25 mm |
| Panlabas na diameter (D) | 41 mm |
| Lapad (B) | 8 mm |
| Roller pitch circle diameter (dp) | 32 mm |
| Inner ring shoulder (ds) | 28.5 mm |
| Panlabas na singsing na balikat (Dh) | 35.5 mm |
| Pangunahing dynamic na rating ng pagkarga (C) | 3.63 kN |
| Basic static load rating (C0) | 3.83 kN |
| Timbang | Humigit-kumulang 0.05 kg |
Ang RB2508 ay kadalasang tinutukoy na may mga suffix na tumutukoy sa sealing, clearance, at precision. Kasama sa mga karaniwang kumbinasyon ang:
Halimbawa, ang RB2508UUCC0P5 ay tumutukoy sa isang double-sealed, preloaded na bearing na may P5 precision. Ang pagpili sa maling clearance o precision grade ay maaaring humantong sa labis na friction, heat generation, o hindi sapat na stiffness para sa control loop ng robot.
Ang manipis na seksyon na mga bearings ay sensitibo sa mounting-induced distortion. Kung ang housing o shaft shoulder ay hindi na-machine sa tamang flatness at perpendicularity, maaaring mag-deform ang raceway, na magdulot ng torque ripple at maagang pagkapagod. Ito ay hindi isang depekto ng tindig; ito ay kinakailangan sa antas ng system. Dapat i-verify ng mga inhinyero ang mga pagpapaubaya sa pabahay at isaalang-alang ang paggamit ng isang kinokontrol na pamamaraan ng pag-mount.
Ang RB2508 ay malawakang ginagamit sa mga pang-industriyang robot joints, rotary axes, at precision positioning stages. Ang kakayahang magdala ng pinagsamang mga load sa isang compact envelope ay ginagawa itong natural na akma para sa mga collaborative na robot, SCARA arm, at end-effectors kung saan ang espasyo ay nasa premium.
Sa isang robot joint, direktang nakakaapekto ang axial at radial runout sa katumpakan ng tool center point. Ang crossed roller bearing na may mahigpit na tolerance ay nagpapaliit sa mga deviation na ito, na nagpapahintulot sa controller na mapanatili ang repeatability sa milyun-milyong cycle. Ang preloaded na variant ng CC0 ay kadalasang pinipili para sa kadahilanang ito, dahil inaalis nito ang panloob na clearance at pinapataas ang epektibong paninigas ng joint.
Ang mga joint ng robot ay bihirang makakita ng patuloy na pagkarga. Nakakaranas sila ng madalas na pagsisimula, paghinto, at pagbabago sa payload. Ang geometry ng rolling element ng RB2508 ay namamahagi ng contact stress sa isang mas malaking lugar kaysa sa ball bearings na may katulad na laki, na maaaring pahabain ang buhay ng pagkapagod sa mga kondisyon ng oscillating o variable-load. Habang ang mga eksaktong kalkulasyon ng buhay ay nakasalalay sa partikular na spectrum ng pagkarga, ang pangunahing bentahe ay nakasalalay sa line contact ng cylindrical rollers versus point contact ng mga bola.
Mga Karaniwang Aplikasyon:
Ang pagpepresyo para sa RB2508 ay depende sa ilang salik: precision grade (P5, P4, P2), clearance o preload (C0, CC0), sealing option (UU o open), at dami ng order. Dahil ang mga variable na ito ay nakakaapekto sa parehong gastos sa pagmamanupaktura at lead time, ang isang generic na listahan ng presyo ay bihirang tumpak.
Upang makatanggap ng makabuluhang sipi, ihanda ang sumusunod na impormasyon:
Ang mga supplier na may suporta sa engineering ay maaari ding tumulong sa mga hindi karaniwang sukat, custom na preload, at gabay sa pag-install. Kapag sinusuri ang isang supplier, tanungin kung maaari silang magbigay ng mga 3D na modelo, mga dimensyon na guhit, at teknikal na konsultasyon para sa partikular na pinagsamang disenyo.
Ang pangunahing dynamic na rating ng pagkarga (C) ay 3.63 kN, at ang pangunahing static na rating ng pagkarga (C0) ay 3.83 kN.
Sa sukat, maaari itong makipagpalitan sa iba pang 25x41x8 mm na crossed roller bearings. Gayunpaman, maaaring mag-iba ang precision grade, clearance, at panloob na disenyo. Palaging i-verify ang suffix code at mga kinakailangan sa pagganap bago palitan.
Tiyaking patag at patayo ang housing at shaft shoulders. Iwasang pilitin ang tindig sa panahon ng pagpupulong, at sundin ang inirerekomendang pagkakasunod-sunod ng paghigpit. Para sa mga bearings ng manipis na seksyon, ang mounting distortion ay isang karaniwang sanhi ng pagkawala ng katumpakan.
Maraming mga supplier ang nag-aalok ng mga 3D STEP na file at 2D na mga guhit kapag hiniling. Ang mga ito ay kapaki-pakinabang para sa pagsasama sa robot joint design at para sa pag-verify ng fit bago mag-order.


Mga Mabilisang Link
Mga Kategorya ng Produkto
Makipag-ugnayan sa Amin

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

No. 1, He Huan Road, Huai Dai Town, Binhu District, Wuxi City.
handa na upang Magsimula?
Makipag-ugnayan

Ngayon na!

UKL BEARING